自动驾驶技术原理2025全面解析|全体系
自动驾驶技术原理2025全面解析|全体系
核心前言:2025年是自动驾驶从“模块化辅助驾驶”迈向端到端AI智驾的关键迭代年。行业彻底告别传统分模块割裂架构,全面普及多传感器中融合、VLA视觉语言行动模型、世界模型仿真推演、云端-车端-边缘三级协同体系。自动驾驶不再是简单的“识别+规则执行”,而是基于大模型的环境理解、场景预测、智能决策、动态控制全链路自主闭环。本文为2025最新、最完整的技术原理体系解析,覆盖底层硬件、算法逻辑、架构升级、行业路线差异。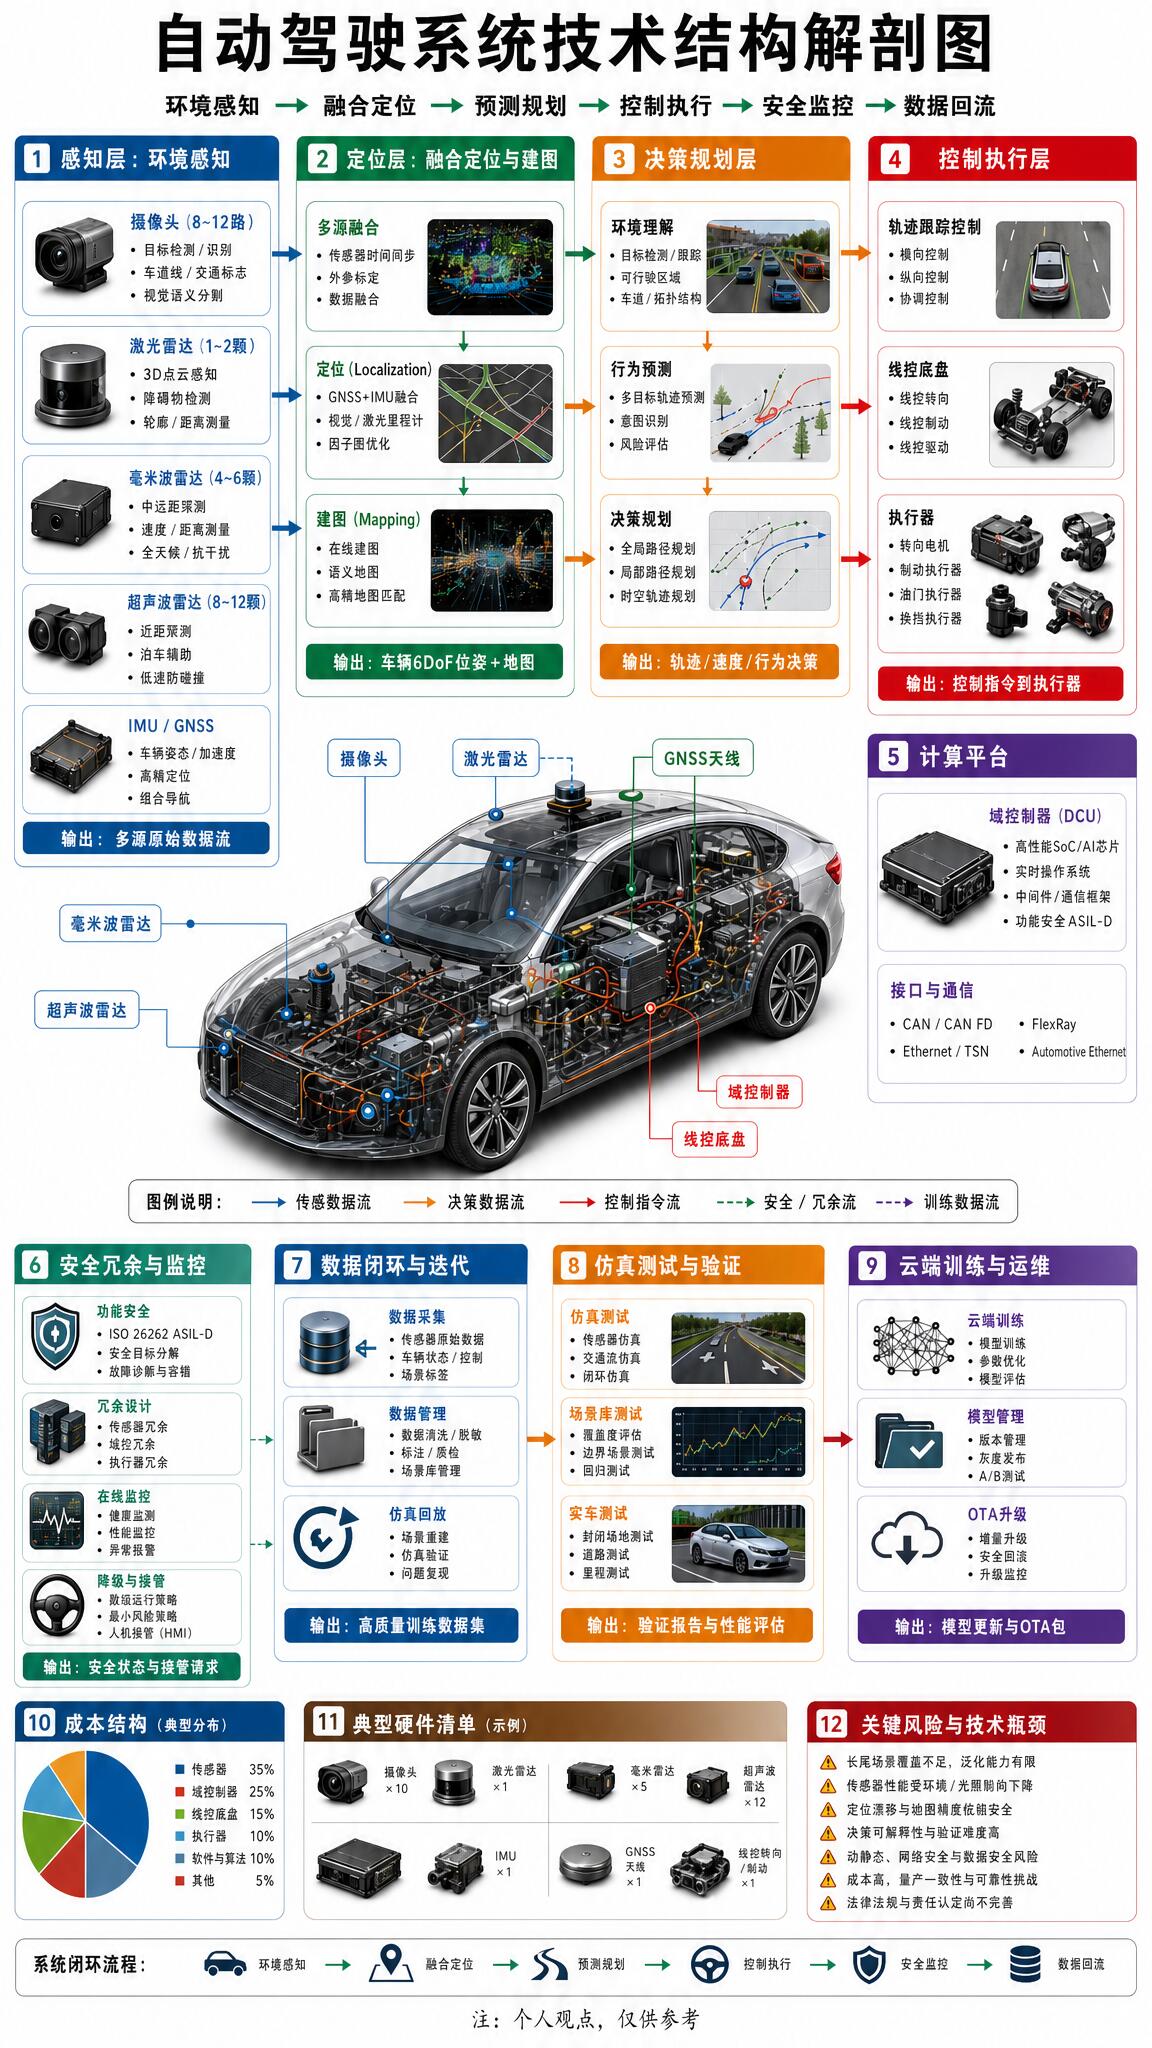
一、自动驾驶核心定义与2025分级标准
自动驾驶本质是车辆依托车载传感器、AI算力平台、智能算法与车联网系统,自主完成环境感知、定位建图、行为预测、路径规划、车辆控制、风险规避的智能化行驶技术,无需人工持续操控即可适配复杂道路场景。
L2全速域辅助:车道保持、自适应巡航、自动跟车,人责为主,是目前家用车基础标配;
L2+高阶辅助:新增自动变道、超车、匝道通行、城市道路辅助,2025年主流量产普及版本;
L3有条件自动驾驶:特定场景车责为主,车辆自主处理路况,紧急情况人工接管;
L4高阶自动驾驶:限定区域完全无人化,Robotaxi、园区接驳、矿区渣土车已规模化落地;
L5完全自动驾驶:全场景、全天气、无区域限制,目前仍处于技术研发阶段。
二、2025自动驾驶整体技术架构(全新三级协同体系)
本年度行业全面升级为云端-车端-边缘三级协同架构,替代传统单一车端运算模式,实现训练、推理、迭代、落地全闭环。
1、车端:核心执行终端,负责实时感知、本地推理、即时控制,保障行车安全与响应速度;
2、边缘端:路侧设备、区域算力节点,负责路况补充感知、车路协同、局部数据预处理,降低车端算力压力;
3、云端:承担大模型训练、海量场景仿真、数据沉淀、算法OTA迭代、全局地图更新,驱动车端模型持续进化。
三、底层硬件感知原理(自动驾驶的眼睛与耳朵)
感知系统是自动驾驶的输入基础,2025年主流采用多传感器中融合方案,规避前融合算力过高、后融合信息损耗的行业痛点,实现全天候、全场景稳定感知。
1、核心传感器工作原理
摄像头:纯视觉核心硬件,通过光学成像采集道路纹理、车道线、交通灯、路牌、行人非机动车语义信息,分辨率高、成本低,负责场景语义识别,是所有智驾车型的基础配置。劣势是极端光照、雨雾天气稳定性下降。
毫米波雷达:通过微波反射探测物体距离、速度、角度,不受雨雪雾、黑夜影响,测速精度极高,主打动态障碍物监测、防撞预警,弥补视觉环境短板。劣势是无法识别纹理与语义。
激光雷达:发射激光点阵扫描环境,构建高精度三维点云地图,精准还原障碍物轮廓、道路拓扑结构,测距误差厘米级。2025年已实现低成本量产,成为中高端车型标配,大幅提升复杂路况可靠性。
超声波雷达:短距离探测,主要用于泊车、低速避障,适配近距离狭小场景。
2、2025传感器融合核心逻辑
摒弃单一传感器依赖,通过中层特征融合,提取各传感器核心特征后统一建模,既降低整车算力负载,又保留完整环境信息,实现冗余避险、优势互补,彻底解决单一感知失效问题。
四、定位与建图技术原理(车辆精准坐标体系)
自动驾驶需要实时明确车辆“在哪里、怎么走”,2025年形成高精地图+无图定位+实时SLAM融合方案。
1、高精地图定位:预存储道路车道、标线、路口、坡度、交通设施静态数据,匹配实时感知信息,实现厘米级定位,适配城市复杂道路;
2、无图视觉定位:依托大模型实时识别道路结构,摆脱高精地图依赖,适配新修路、临时施工、道路改道动态场景,是2025年普及的轻量化方案;
3、SLAM实时建图:通过传感器实时构建周边环境模型,动态更新路况,适配未知道路、特殊场景通行。
五、核心算法原理(2025颠覆性升级:端到端AI替代模块化)
1、传统模块化架构(旧版淘汰方案)
将感知、预测、决策、规划、控制拆分为独立模块,逐级传递数据,环节多、误差累积、响应慢、场景适配性差,无法应对极端复杂路况,2025年基本退出高阶智驾赛道。
2、2025主流:端到端自动驾驶架构
以深度神经网络为核心,直接将传感器原始数据映射为车辆控制指令,简化中间冗余环节,响应速度提升、决策更贴合真实路况。核心包含四大模块:感知编码器、时序环境理解、决策预测层、控制输出层。
感知编码器:通过ViT、ResNet等模型提取多传感器多尺度环境特征;
时序环境理解:依托时序注意力机制,连续解析动态路况,识别车辆、行人、非机动车运动趋势;
决策预测层:预判未来3-5秒路况变化,输出变道、减速、绕行、跟车等驾驶意图;
控制输出层:直接转化为方向盘转角、油门刹车力度,完成车辆执行。
3、年度核心技术:VLA视觉语言行动模型
2025年高阶智驾标配技术,融合视觉感知、语言理解、动作生成三模态,实现“看懂环境、听懂指令、自主行动”。可识别抽象路况、理解交通规则、响应自然语言指令,具备类人驾驶的认知能力,彻底告别机械式规则执行。
4、世界模型仿真推演技术
行业核心突破技术,依托AI生成海量极端、罕见、长尾交通场景,在虚拟环境中完成模型训练与测试。无需依赖真实路测数据,即可提升车辆应对突发事故、极端天气、非常规路况的能力,是L4级自动驾驶落地的核心支撑。
六、预测、规划、控制全链路原理
1、行为预测
AI模型基于时序路况数据,预判周边车辆加减速、变道、横穿、掉头等动态行为,提前规避风险,区别于传统仅识别当下状态的被动模式。
2、路径规划
分为全局路径与局部动态路径。全局依托导航规划行驶路线;局部实时根据路况动态调整,自动绕行障碍、避让行人、切换车道、适配拥堵,实现类人灵活驾驶。
3、车辆控制
通过车载电控系统,精准控制转向、动力、制动,结合车辆车身姿态、车速、胎压数据,实现平稳、安全、精准的行驶执行,杜绝顿挫、偏移、过度修正问题。
七、安全冗余与车路协同原理
1、多重安全冗余
硬件多传感器冗余、算力平台双备份、算法多模型兜底,单一设备失效时,系统可立即切换备用方案,自动降级行驶、紧急避险,保障行车安全。
2、车路协同技术(2025规模化落地)
依托路侧智能设备、5G低时延传输,实现车与路、车与车、车与云端实时互联。提前感知盲区路况、红绿灯状态、远端拥堵与事故,突破车载传感器感知局限,从“单车智能”升级为“全域智能”。
八、2025主流技术路线差异解析
纯视觉路线:以摄像头为核心,依托大模型算法弥补硬件短板,成本低、易普及,适合家用普惠车型,依赖AI算力与算法迭代;
激光融合路线:激光雷达+多传感器融合,感知精度高、极端场景稳定性强,主打高阶智驾、城市复杂道路、无人自动驾驶,是高端车型与L4商用主力方案;
世界模型+VLA路线:当前行业最前沿方案,兼顾感知、认知、决策、交互能力,是未来全场景自动驾驶的核心迭代方向。
九、2025技术迭代核心趋势
1、架构全面端到端化:淘汰割裂模块化设计,AI大模型统一处理感知决策,响应更快、适配性更强;
2、无图智驾普及:摆脱高精地图依赖,大幅降低落地成本,适配全国全域道路;
3、世界模型规模化应用:虚拟仿真训练替代大量真实路测,快速提升长尾场景能力;
4、软硬解耦、OTA持续迭代:硬件标准化,软件持续升级,车辆智驾能力越用越强;
5、单车智能向车路协同全域智能升级,安全冗余与场景覆盖度大幅提升。
十、全文技术总结
2025年自动驾驶技术核心逻辑已从硬件堆砌、规则执行,全面升级为AI认知、全域融合、动态推演、持续进化。依托多传感器中融合感知、VLA三模态模型、世界模型仿真训练、云车边三级协同,实现了从“辅助操控”到“智能认知驾驶”的质变。未来技术迭代将持续向全场景、高安全、低成本、无人化方向突破,加速高阶自动驾驶的全民普及与商业化落地。
-
 家用智能座舱系统推荐详解|2026全选型指南
核心前言:家用智能座舱的核心需求不是参数堆料、不是炫技功能,而是:老人会用、孩子好用、开车安全、长期不卡、全家适配、互联省心。2026年主流座舱已进入「AI大模型+全域交互+多成员账号+持续OTA」的成熟阶段。本...
-
 家用智能座舱系统推荐详解|2026主流系统选购指南
家用座舱核心选购标准(区别于性能/科技极客):流畅不卡顿、操作简单、老人小孩易上手、语音精准、稳定少bug、长期OTA不老化、影音舒适、行车安全优先、无过度花哨功能。本文基于2026最新量产版本,聚焦家庭通勤...
-
 智能座舱系统推荐2025全面解析|终极选型指南
2025核心行业趋势:智能座舱正式进入AI智能体时代,彻底告别传统“触控+语音”交互。行业从单一流畅度比拼,升级为大模型算力、场景主动服务、端云一体、多模态交互、跨设备生态打通五大核心竞争维度。国产座舱全...
-
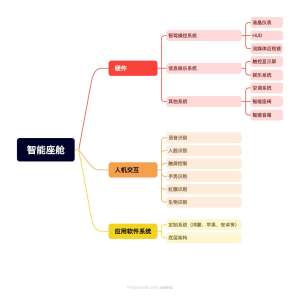 一文读懂|2026智能座舱系统全解析&主流品牌推荐
核心前言:智能座舱已成为新车第一核心体验,比动力、底盘更影响日常用车质感。2026年行业已从「大屏堆砌」全面进入AI全域交互、车舱拟人、多模融合、主动服务时代。本文按梯队分级、优劣对比、适配车型、选...
-
 企业级车载操作系统对比详解(2026最新)
车载操作系统是智能汽车、智能网联、自动驾驶的核心底层底座,分为车载娱乐OS(IVI)与自动驾驶安全OS(ADAS/AD)两大体系。2026年行业彻底分层:微内核主打安全合规、高可靠自动驾驶;宏内核主打生态丰富、座舱交互。本文全面拆...
-
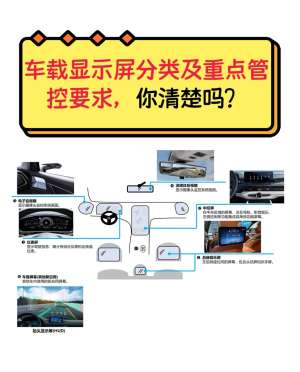 2025车载操作系统全面解析与横向对比|完整版
核心摘要:2025年是车载操作系统从“座舱娱乐”向“整车全域智能”彻底迭代的分水岭。行业正式进入车控OS+智驾OS+座舱OS三域融合、开源生态爆发、端云协同、大模型全域上车的新阶段。当前市场彻底告别单一安卓车机...