企业级激光雷达工作原理深度详解
企业级激光雷达工作原理深度详解
核心概述:企业级激光雷达(LiDAR, Light Detection and
Ranging)是面向工业感知、自动驾驶、智慧城市、测绘勘探、机器人导航的高精度主动三维感知设备。区别于消费级简易红外探测,企业级激光雷达以激光为探测载体,通过主动发射光束、接收回波信号、解算空间坐标、生成高密度三维点云,实现全天候、高精度、远距离环境建模与测距识别,是当前机器视觉与智能感知的核心硬件底座。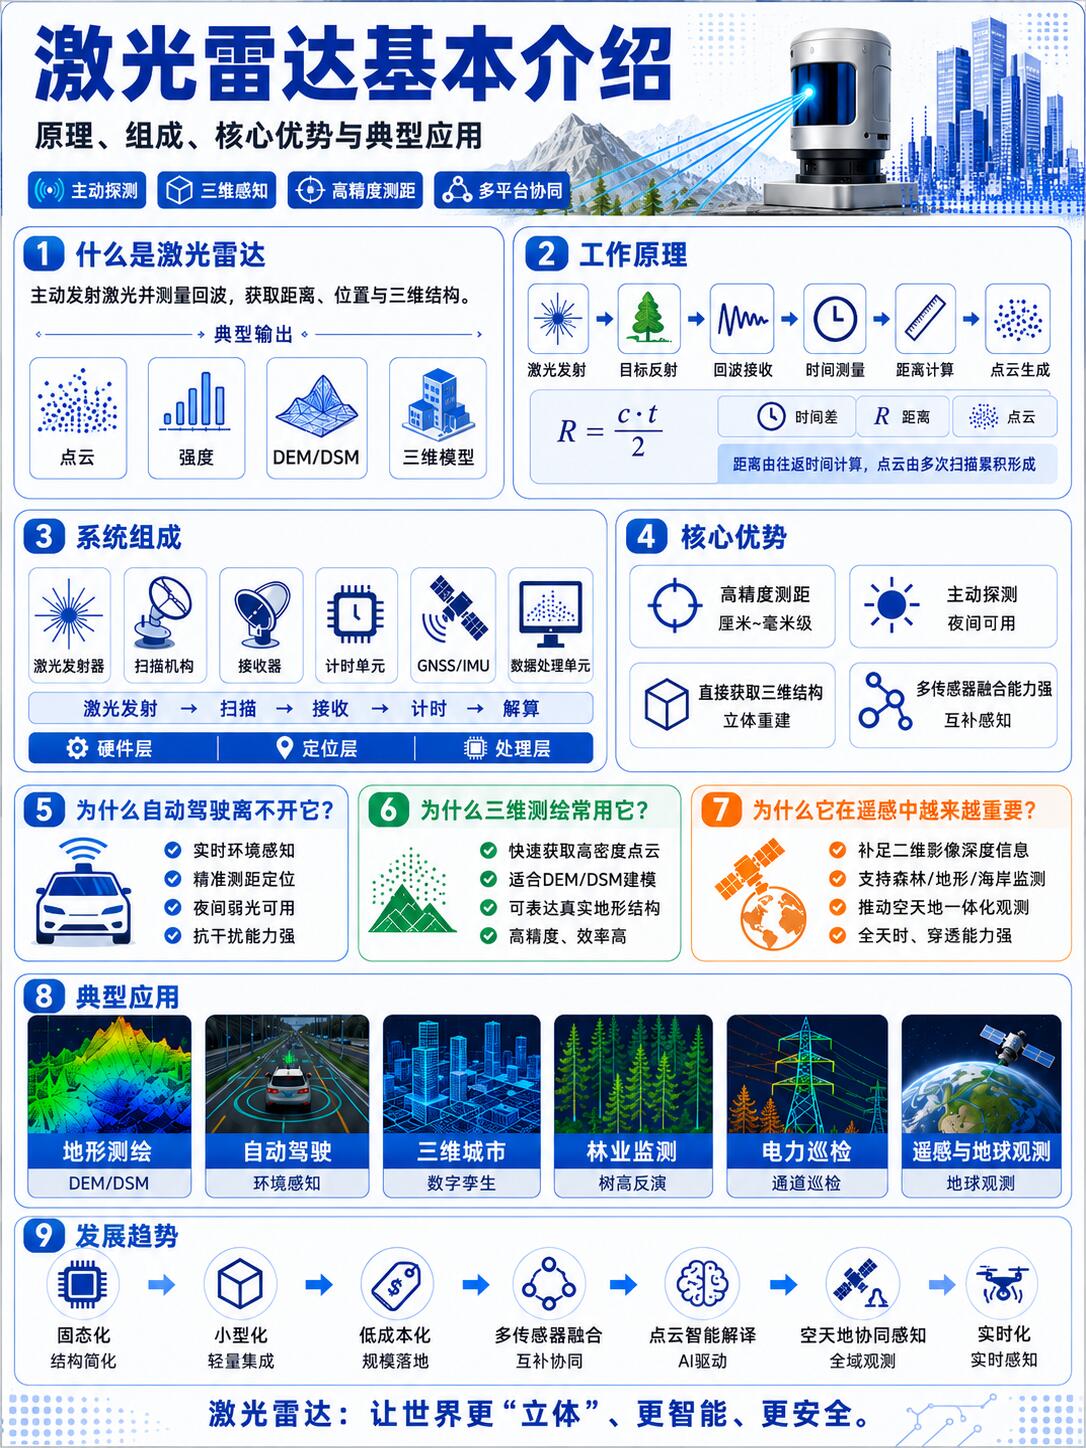
一、整体系统架构(企业级标准四单元结构)
所有企业级激光雷达统一由激光发射单元、扫描偏转单元、回波接收单元、信号处理与解算单元四大核心模块组成,协同完成“发光—扫视—接收—解算—成像”全链路工作流程。
发射单元:采用905nm/1550nm工业级激光器,发射高频、窄束、高准直脉冲激光,光束稳定性强、抗自然光干扰、适配全天候复杂工况。
扫描偏转单元:控制光束垂直/水平偏转,实现大视场角覆盖,完成空间全域扫描探测,是决定雷达视场、分辨率、帧率的核心结构。
接收单元:高灵敏度光电探测器,精准捕捉目标反射回波,过滤杂光、噪声、漫反射干扰,还原有效信号。
解算处理单元:通过芯片算法解算距离、角度、反射率,输出标准化三维点云数据,配套降噪、聚类、补点、畸变校正。
二、底层核心工作总流程
企业级激光雷达的完整工作逻辑可概括为五步闭环,也是所有工业、车载、测绘雷达的通用原理:
激光发射→空间扫描→目标反射→回波接收→三维解算成像
设备主动向探测空间发射可控激光光束,光束接触障碍物、地面、建筑、植被等目标后产生反射;接收单元捕捉回波信号,结合时间差、相位差、角度参数,精准计算每一束激光对应的三维空间坐标,海量单点汇聚形成高密度点云图像,最终实现环境轮廓、距离、高度、姿态、材质反射率的全方位感知。
三、四大主流测距技术原理(企业级精准区分)
测距是激光雷达的核心能力,企业级设备根据场景分为TOF、相位法、调频连续波、闪光面阵四种技术路线,适配不同精度、距离、帧率需求。
1. TOF飞行时间法(主流工业/车载方案)
全称时间飞行法,原理为:激光器发射脉冲激光,计时器记录激光发射时刻与回波接收时刻的时间差,结合光速恒定公式精准计算距离。
计算公式:距离 L = 光速 C × 时间差 Δt ÷ 2
技术特点:探测距离远、响应速度快、抗干扰强、架构成熟,支持16/32/64/128/256多线束配置,是车载自动驾驶、工业安防、机器人导航的主流方案。
2. 相位测距法(高精度短距企业级方案)
通过发射高频调制连续激光,检测发射光与反射光的相位偏移差值,反推飞行距离。无需脉冲计时,依靠相位变化实现超高精度解算。
技术特点:近距离精度极高、点位更密集,适合室内工业测量、体积检测、精密测绘、仓储分拣等高精度短距场景。
3. FMCW调频连续波(新一代高端车载方案)
发射频率连续调制的激光光束,通过回波频率偏移同时解算距离+目标速度,可直接识别动态物体移动速度,无需后端算法推算。
技术特点:抗强光干扰、抗雨雾、抗杂波,测速精准,可规避传统雷达测速滞后问题,是高阶自动驾驶、高速场景的下一代核心技术。
4. Flash闪光面阵测距(固态雷达核心原理)
摒弃机械扫描结构,一次性发射整片面阵激光,瞬间照亮全部探测视场,类似相机闪光灯全域曝光,单次成像即可完成整个场景三维采集。
技术特点:无机械运动部件、稳定性极高、帧率快、结构极简,适配固态雷达、车载前装、小型工业感知设备。
四、扫描成像原理:从单点测距到三维点云
单点测距仅能获取单一距离数据,企业级激光雷达依靠扫描结构实现空间全覆盖三维建模。
设备通过扫描单元控制光束在垂直、水平方向有序偏转,逐点、逐线、逐帧扫描空间;每一束激光对应一组空间坐标(X,Y,Z),同时记录目标反射率信息。海量空间点位汇聚形成三维点云矩阵,完整还原环境轮廓、障碍物位置、地形起伏、物体尺寸。
线束数量(16/64/128/256线)直接决定垂直分辨率,线束越高,点云越密集、轮廓越细腻、小目标识别能力越强,可有效识别石墩、路沿、管线、低矮障碍物等细微目标。
五、三大技术形态原理差异(机械/混合固态/纯固态)
1. 机械式激光雷达
通过整机或内部光学模组360°机械旋转实现全景扫描,光束随机械结构同步转动。优势是视场全覆盖、技术成熟、点云均匀;劣势是机械部件磨损大、寿命受限、体积偏大,多用于测绘、路侧感知、高端测试场景。
2. 混合固态激光雷达(当前企业级商用主流)
保留微型振镜、快反镜等微机械结构,替代大体积旋转模组,通过光学镜片高频摆动完成扫描。兼顾稳定性、分辨率、成本与寿命,视场角可控、成像质量高,适配车载前装、工业高精度感知、智慧交通大规模落地场景。
3. 纯固态激光雷达(未来迭代方向)
无任何机械运动部件,采用光学相控阵(OPA)、Flash面阵等技术,通过芯片电控调控激光角度实现扫描。极致稳定、超低故障率、体积小巧,是长期企业级轻量化、高可靠感知的迭代方向。
六、企业级激光雷达核心增强原理(区别于消费级)
多回波识别技术:单次激光可接收多层回波,穿透树叶、薄遮挡、雾气,同时获取表层与底层地形数据,实现植被下地形还原、复杂遮挡场景精准感知。
动态增益自适应:针对远近、明暗、不同反射率物体自动调节接收灵敏度,避免近距离过曝、远距离信号丢失。
环境降噪算法:过滤阳光杂光、雨雪雾散射噪声、设备串扰干扰,保障全天候稳定工作。
反射率成像:除三维坐标外,同步输出物体反射率,可区分路面标线、金属、墙体、植被、轮胎材质,提升识别精度。
七、典型企业级落地场景原理适配
自动驾驶/车路协同:远距离TOF+高密度点云,实现障碍物测距、车道识别、车流感知、高速动态测速。
工业检测/体积测量:相位高精度测距,完成货物体积测算、外观缺陷检测、尺寸校准、流水线定位。
测绘勘探/地形建模:多回波穿透技术,实现山地、林地、复杂地形高精度三维建模。
智慧城市/安防:全域扫描+实时点云输出,实现入侵检测、人流统计、区域态势感知。
机器人/AGV导航:实时建图、实时定位、避障扫描,实现无人设备自主移动与环境适配。
八、全文核心总结
企业级激光雷达的本质是主动式高精度三维空间感知系统。核心工作原理:通过可控激光发射、精准扫描、回波信号解算,以时间差、相位差、频率差为计算依据,生成高密度、高精度三维点云,实现环境建模、测距测速、目标识别、地形还原。相较于消费级感知设备,企业级激光雷达凭借多回波处理、强抗干扰、全天候适配、高分辨率成像能力,成为工业智能、自动驾驶、数字基建的核心感知硬件,也是未来机器视觉全域升级的关键底座。
-
 家用智能座舱系统推荐详解|2026全选型指南
核心前言:家用智能座舱的核心需求不是参数堆料、不是炫技功能,而是:老人会用、孩子好用、开车安全、长期不卡、全家适配、互联省心。2026年主流座舱已进入「AI大模型+全域交互+多成员账号+持续OTA」的成熟阶段。本...
-
 家用智能座舱系统推荐详解|2026主流系统选购指南
家用座舱核心选购标准(区别于性能/科技极客):流畅不卡顿、操作简单、老人小孩易上手、语音精准、稳定少bug、长期OTA不老化、影音舒适、行车安全优先、无过度花哨功能。本文基于2026最新量产版本,聚焦家庭通勤...
-
 智能座舱系统推荐2025全面解析|终极选型指南
2025核心行业趋势:智能座舱正式进入AI智能体时代,彻底告别传统“触控+语音”交互。行业从单一流畅度比拼,升级为大模型算力、场景主动服务、端云一体、多模态交互、跨设备生态打通五大核心竞争维度。国产座舱全...
-
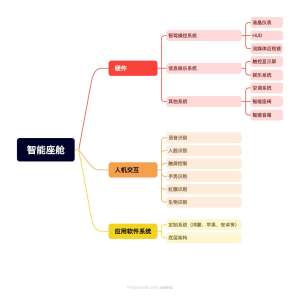 一文读懂|2026智能座舱系统全解析&主流品牌推荐
核心前言:智能座舱已成为新车第一核心体验,比动力、底盘更影响日常用车质感。2026年行业已从「大屏堆砌」全面进入AI全域交互、车舱拟人、多模融合、主动服务时代。本文按梯队分级、优劣对比、适配车型、选...
-
 企业级车载操作系统对比详解(2026最新)
车载操作系统是智能汽车、智能网联、自动驾驶的核心底层底座,分为车载娱乐OS(IVI)与自动驾驶安全OS(ADAS/AD)两大体系。2026年行业彻底分层:微内核主打安全合规、高可靠自动驾驶;宏内核主打生态丰富、座舱交互。本文全面拆...
-
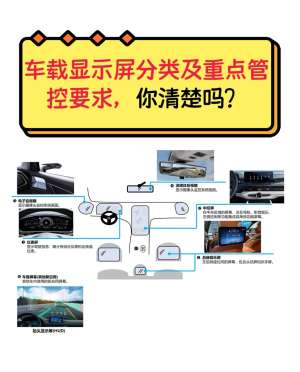 2025车载操作系统全面解析与横向对比|完整版
核心摘要:2025年是车载操作系统从“座舱娱乐”向“整车全域智能”彻底迭代的分水岭。行业正式进入车控OS+智驾OS+座舱OS三域融合、开源生态爆发、端云协同、大模型全域上车的新阶段。当前市场彻底告别单一安卓车机...